BlogBlog
Short updates on robotics research, field experiments, and projects.Actualizaciones breves sobre investigación en robótica, experimentos de campo y proyectos.
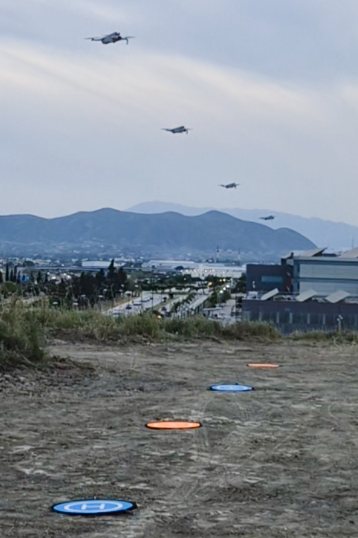
One Operator, Many Robots: commanding UAV–UGV teams with natural languageUn operador, muchos robots: comandar equipos UAV–UGV con lenguaje natural
One Operator, Many Robots: natural-language command of UAV–UGV teams for search, victim detection and rescue — YOLO26l aerial detection, Swarm-Steward LLM-MAS, 12 outdoor experiments. Submitted to IEEE SSRR 2026.One Operator, Many Robots: comando por lenguaje natural de equipos UAV–UGV para búsqueda, detección de víctimas y rescate — detección aérea YOLO26l, LLM-MAS Swarm-Steward, 12 experimentos en exteriores. Enviado a IEEE SSRR 2026.
Read moreLeer más
Lyrebird: the open-source ground segment for DJI dronesLyrebird: el ground segment open-source para drones DJI
The open-source ground segment for DJI drones — MAVLink 2 by default (UDP 14550), HTTP + TCP alongside, ROS 2, live multi-drone dashboard. QGroundControl and MAVSDK fly DJI drones unmodified; multi-drone, two-computer safety, mission-proven.El ground segment open-source para drones DJI — MAVLink 2 por defecto (UDP 14550), HTTP + TCP junto a él, ROS 2 y dashboard multi-drone en vivo. QGroundControl y MAVSDK vuelan drones DJI sin modificaciones; multi-drone, seguridad de dos computadores, probada en misión.
Read moreLeer más
WiseSloth: 2,500+ users, 10,000+ tests — and what's nextWiseSloth: 2.500+ usuarios, 10.000+ tests — y lo que viene
New WiseSloth milestone: 2,500+ users, 10,700+ tests in 27 languages, 248k AI questions, Live Battles, flashcards — plus plans to open-source the platform and let users bring their own AI API keys.Nuevo hito de WiseSloth: 2.500+ usuarios, 10.700+ tests en 27 idiomas, 248k preguntas de AI, Live Battles, flashcards — y planes para abrir el código y que cada usuario use sus propias AI API keys.
Read moreLeer más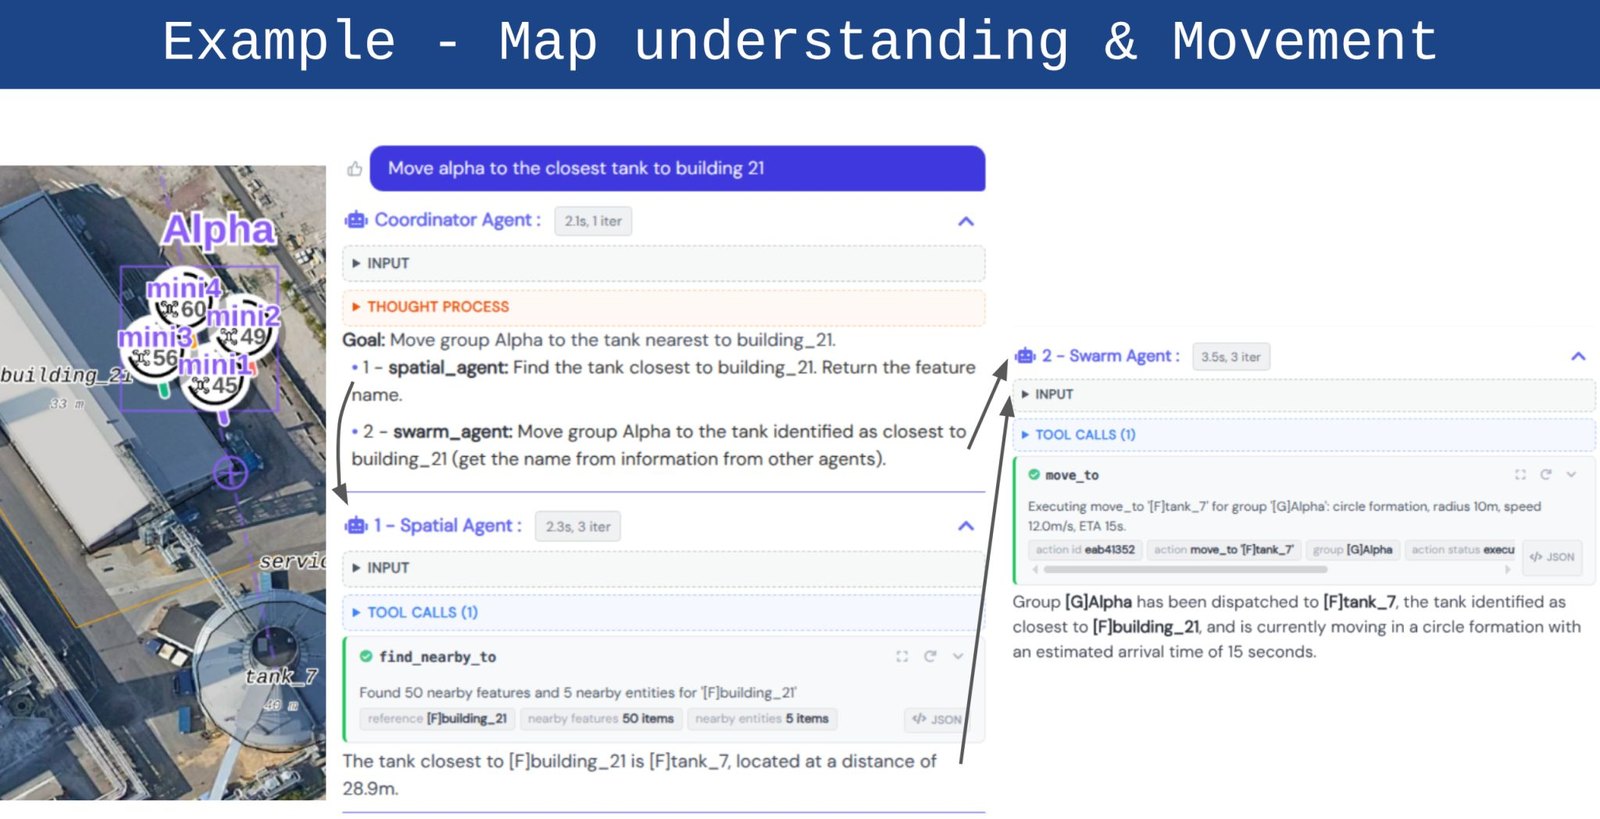
Swarm-Steward: commanding a robot swarm with natural languageSwarm-Steward: comandar un enjambre con lenguaje natural
Swarm-Steward lets a non-expert operator coordinate swarms of aerial and ground robots with natural language — hierarchical LLM agents, safety gates, 5 to 500 drones, 92.9% task success.Swarm-Steward permite coordinar enjambres de robots aéreos y terrestres con lenguaje natural — agentes LLM jerárquicos, safety gates, de 5 a 500 drones, 92.9% de éxito.
Read moreLeer más
Teaching UAVs in Research & Industry: PhD Course at Aalborg UniversityEnseñando UAVs en Investigación e Industria: curso de PhD en Aalborg
Three days teaching hands-on drone flight, ROS 2 integration, and safety protocols at Aalborg University's PhD course on UAVs in Research and Industry.Tres días enseñando vuelo de drones, integración ROS 2 y seguridad en el curso PhD de Aalborg University sobre UAVs en Research and Industry.
Read moreLeer más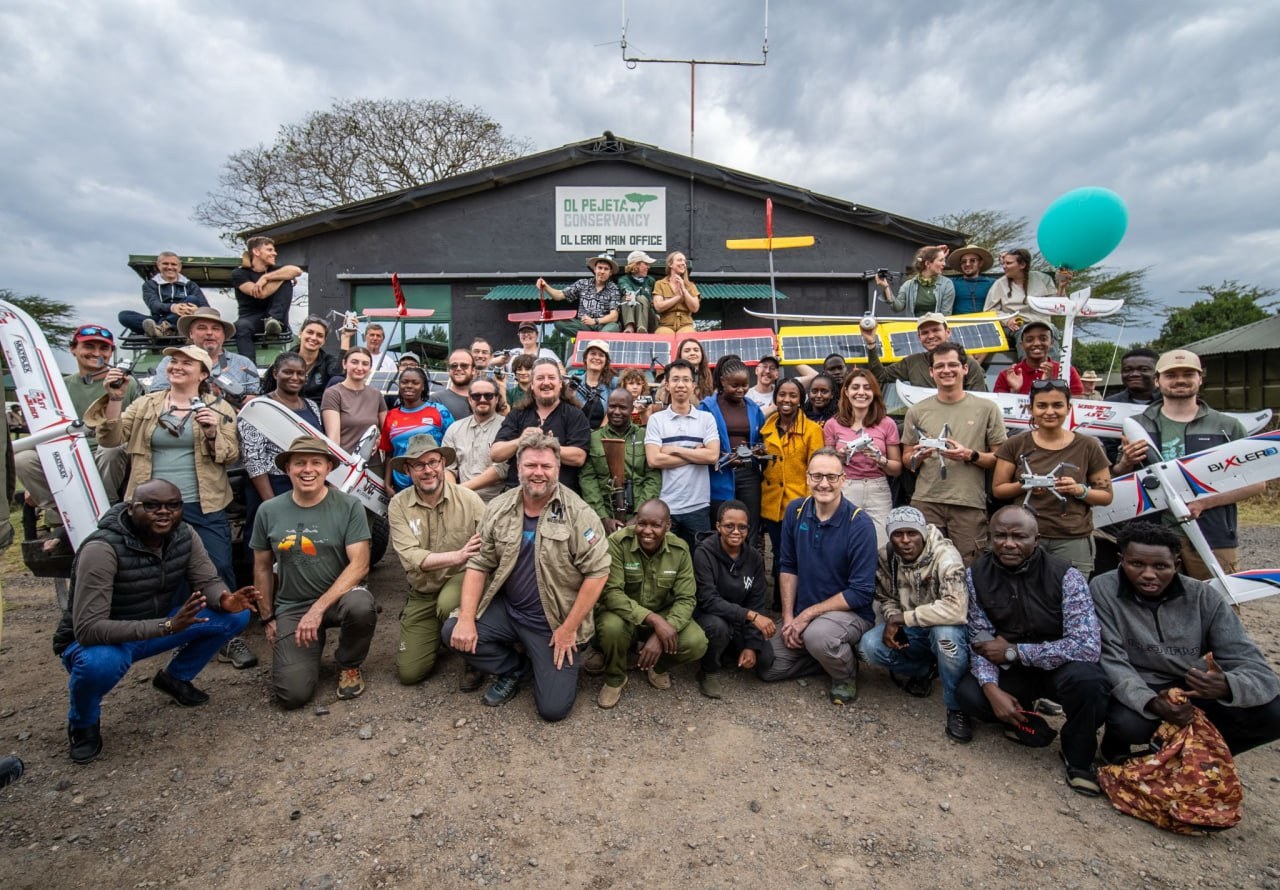
WildDrone in Kenya: Voice-Commanding Drone Swarms for Rhino ConservationWildDrone en Kenia: enjambres por voz para conservar rinocerontes
Field trials at Ol Pejeta Conservancy: solar gliders, swarming drones, and Swarm-Steward voice commands applied to autonomous multi-drone rhino search and detection.Pruebas de campo en Ol Pejeta: planeadores solares, enjambres de drones y comandos de voz de Swarm-Steward para búsqueda y detección autónoma de rinocerontes.
Read moreLeer más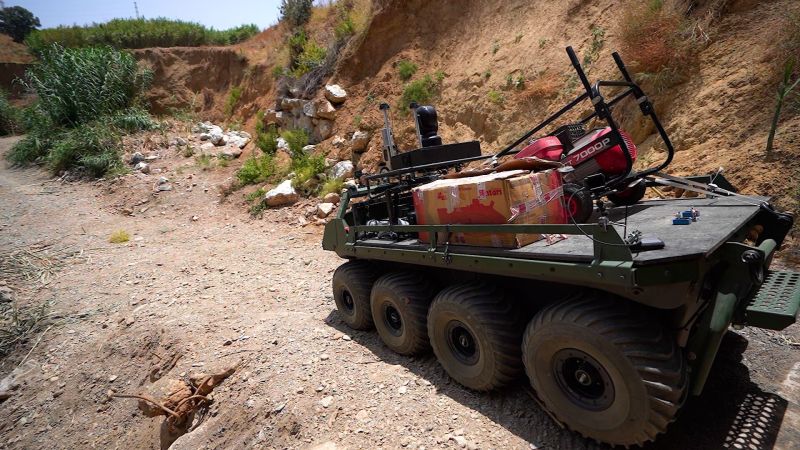
Voice-Commanded Robots for Real Search & Rescue LogisticsRobots con control por voz para logística SAR real
An LLM-enabled voice-commanded UGV for logistics in SAR missions — validated with over 150 first responders, Best Paper finalist at IEEE SSRR 2025.Un UGV guiado por voz y LLM para logística SAR — validado con más de 150 primeros intervinientes; finalista al Best Paper en IEEE SSRR 2025.
Read moreLeer más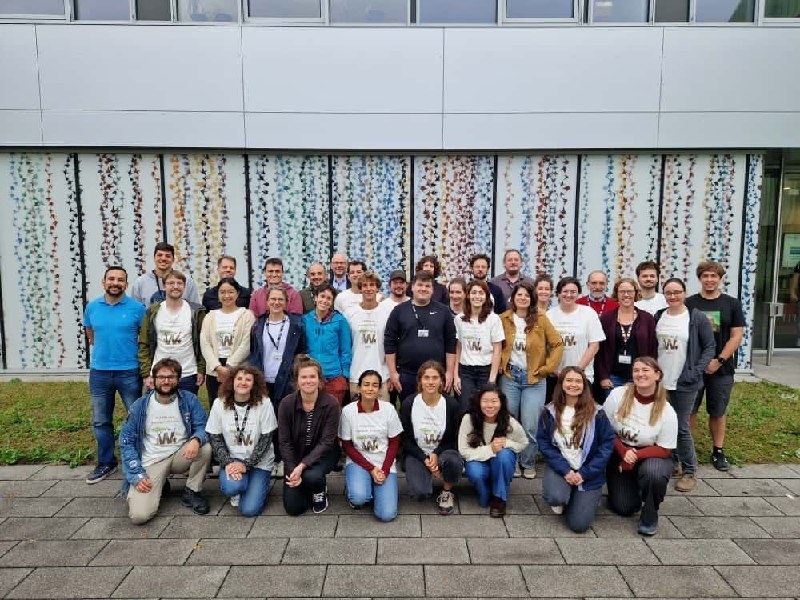
WildDrone Summer School 2025: AI & Drones for Wildlife ConservationWildDrone Summer School 2025: IA y Drones en Conservación de Fauna
Teaching LLMs and drones at the WildDrone Summer School 2025 in Konstanz: the Colab Drone Safari game, multi-agent coordination, and a playable web edition.Enseñando LLMs y drones en la WildDrone Summer School 2025 en Konstanz: el juego Colab Drone Safari, coordinación multi-agente y una edición web jugable.
Read moreLeer más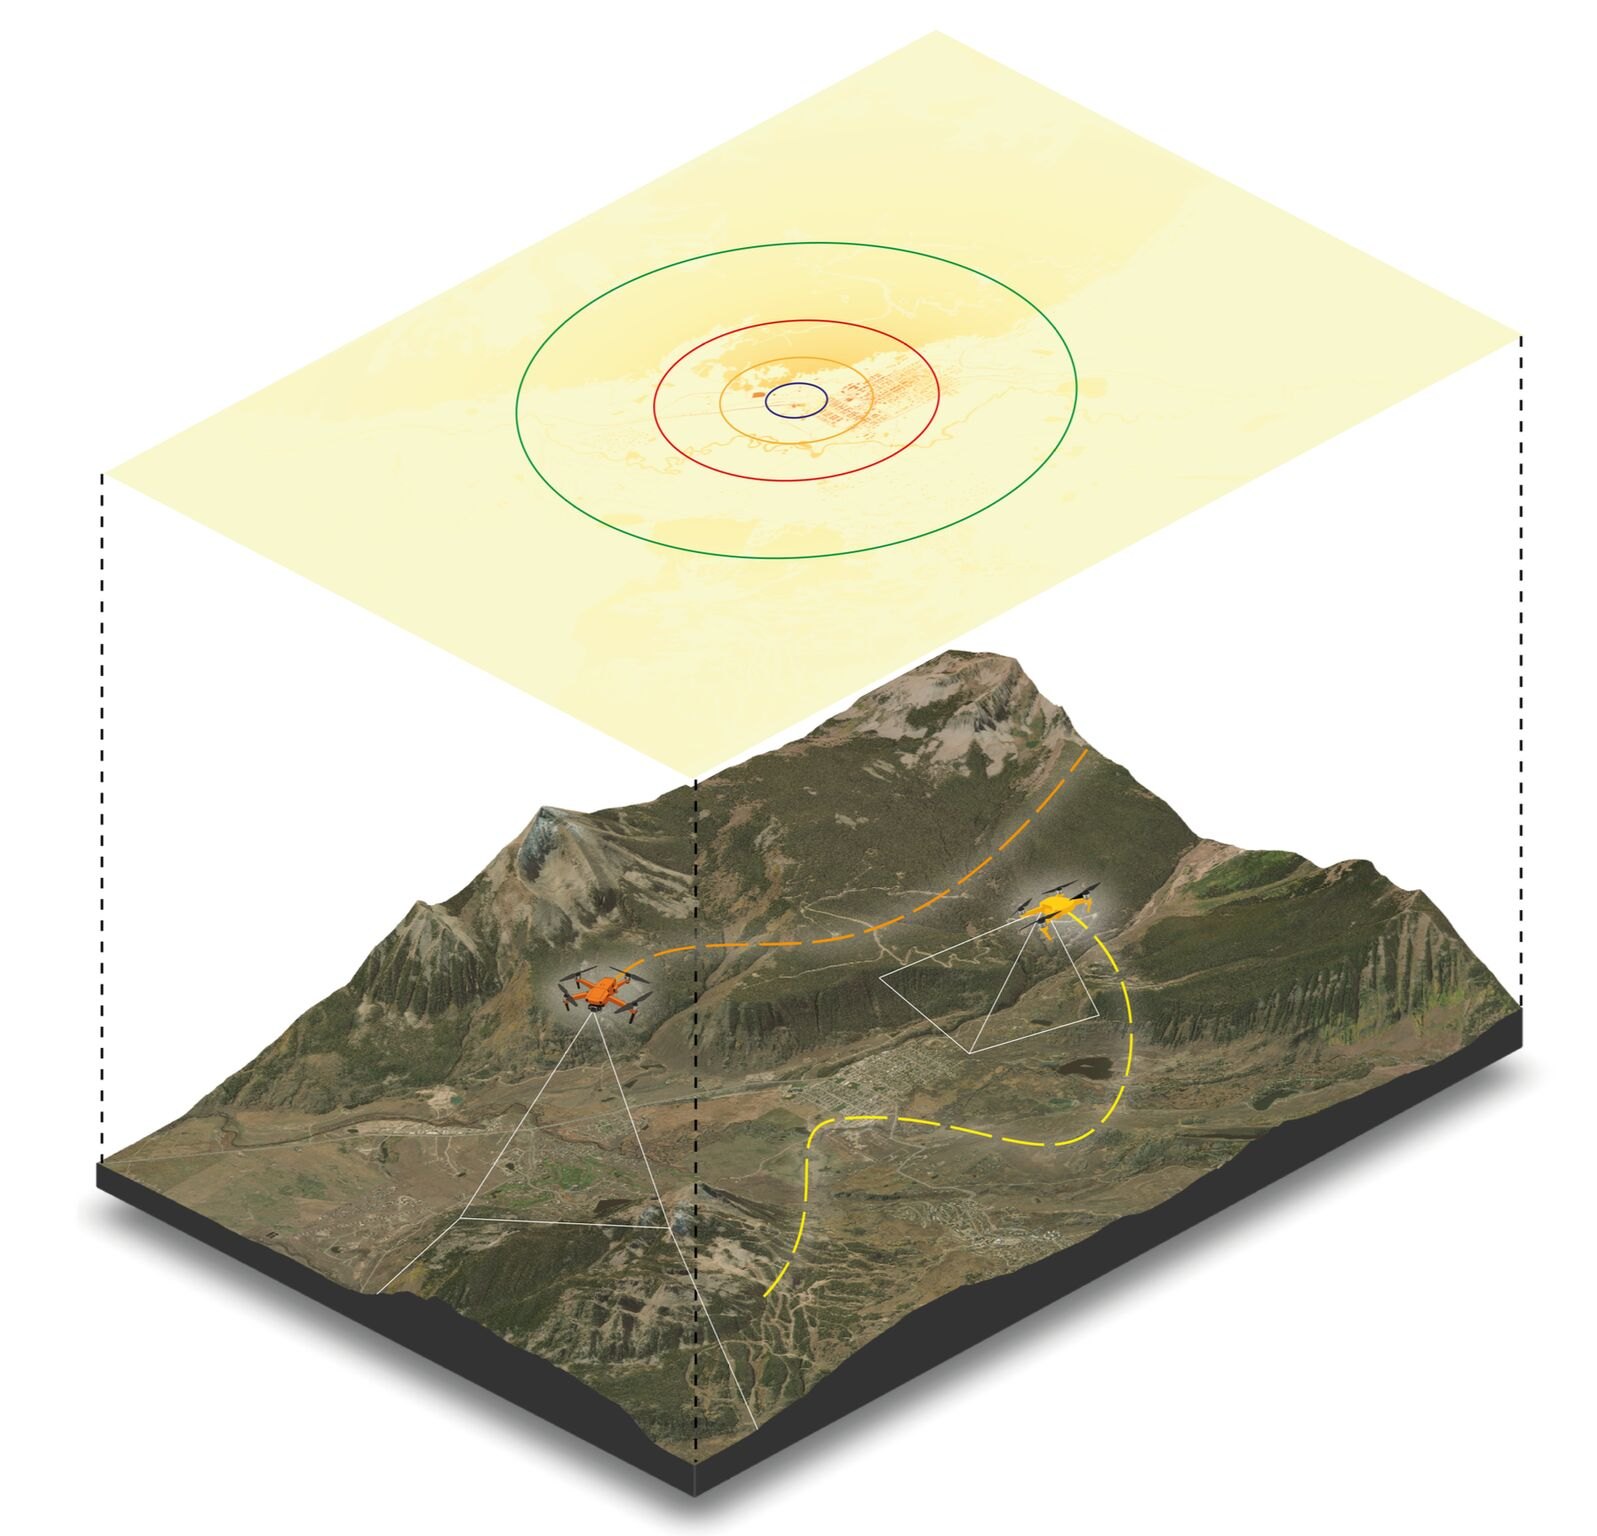
SAREnv: an open benchmark for UAV wilderness search and rescueSAREnv: un benchmark abierto para Search and Rescue con UAV
SAREnv — an open-source dataset and benchmark for UAV-based wilderness search and rescue, published open-access in Drones (MDPI).SAREnv — un dataset y benchmark open-source para Search and Rescue con UAV, publicado en acceso abierto en Drones (MDPI).
Read moreLeer más
IEEE RAS Summer School on Multi-Robot Systems in PragueIEEE RAS Summer School on Multi-Robot Systems en Praga
I joined the IEEE RAS Summer School on Multi-Robot Systems at CTU Prague — lectures, hands-on tutorials, and real-world drone experiments with 200+ participants.Asistí a la IEEE RAS Summer School on Multi-Robot Systems en la CTU de Praga — charlas, tutoriales prácticos y experimentos reales de drones con 200+ participantes.
Read moreLeer más
Two years as a Cloud Engineer at Ericsson: from Next Gen rotations to RAGDos años en Ericsson como Cloud Engineer: de Next Gen a RAG
My 2023-2024 experience as a Cloud Engineer at Ericsson AB in Stockholm: the Next Generation graduate program, a server-visualization tool, microservices and Certificate Management, Kubernetes/OpenStack automation, and an internal AI tool with a RAG chain and a small language model.Mi experiencia 2023-2024 como Cloud Engineer en Ericsson AB (Estocolmo): el programa Next Generation, una herramienta de visualización de servidores, microservicios y Certificate Management, automatización Kubernetes/OpenStack y una IA interna con RAG chain y un SLM.
Read moreLeer más
My KTH years in Stockholm: from KTH-Hallen to the Nobel City HallMis años en Estocolmo (KTH): de KTH-Hallen al Nobel City Hall
Two years of the double MSc at KTH in Stockholm: robotics and control classes, volleyball, bike rides, friends — and graduating in the Stockholm City Hall, the same venue as the Nobel Prize banquet.Dos años del doble MSc en KTH en Estocolmo: clases de robótica y control, voleibol, bici, amigos — y graduarse en el Stockholm City Hall, la misma sede del banquete del Nobel.
Read moreLeer más
How Lazy-Test started: AI-powered study companionCómo empezó Lazy-Test: compañero de estudio con AI
How Lazy-Test started: the story of WiseSloth, an AI-powered study companion that generates quizzes from any material.Cómo empezó Lazy-Test: la historia de WiseSloth, un compañero de estudio con AI que genera quizzes de cualquier material.
Read moreLeer más
One thesis, two degrees: my double MSc at KTH and ETSIT UPMUna tesis, dos títulos: mi doble MSc en KTH y ETSIT UPM
How a single degree project — the KG-IoT Digital Twin thesis at Ericsson Research — earned me two master's degrees: MSc Systems, Control and Robotics (KTH) and MSc Telecommunication Engineering (ETSIT UPM).Cómo un único degree project — la tesis KG-IoT Digital Twin en Ericsson Research — me valió dos másteres: KTH y ETSIT UPM.
Read moreLeer más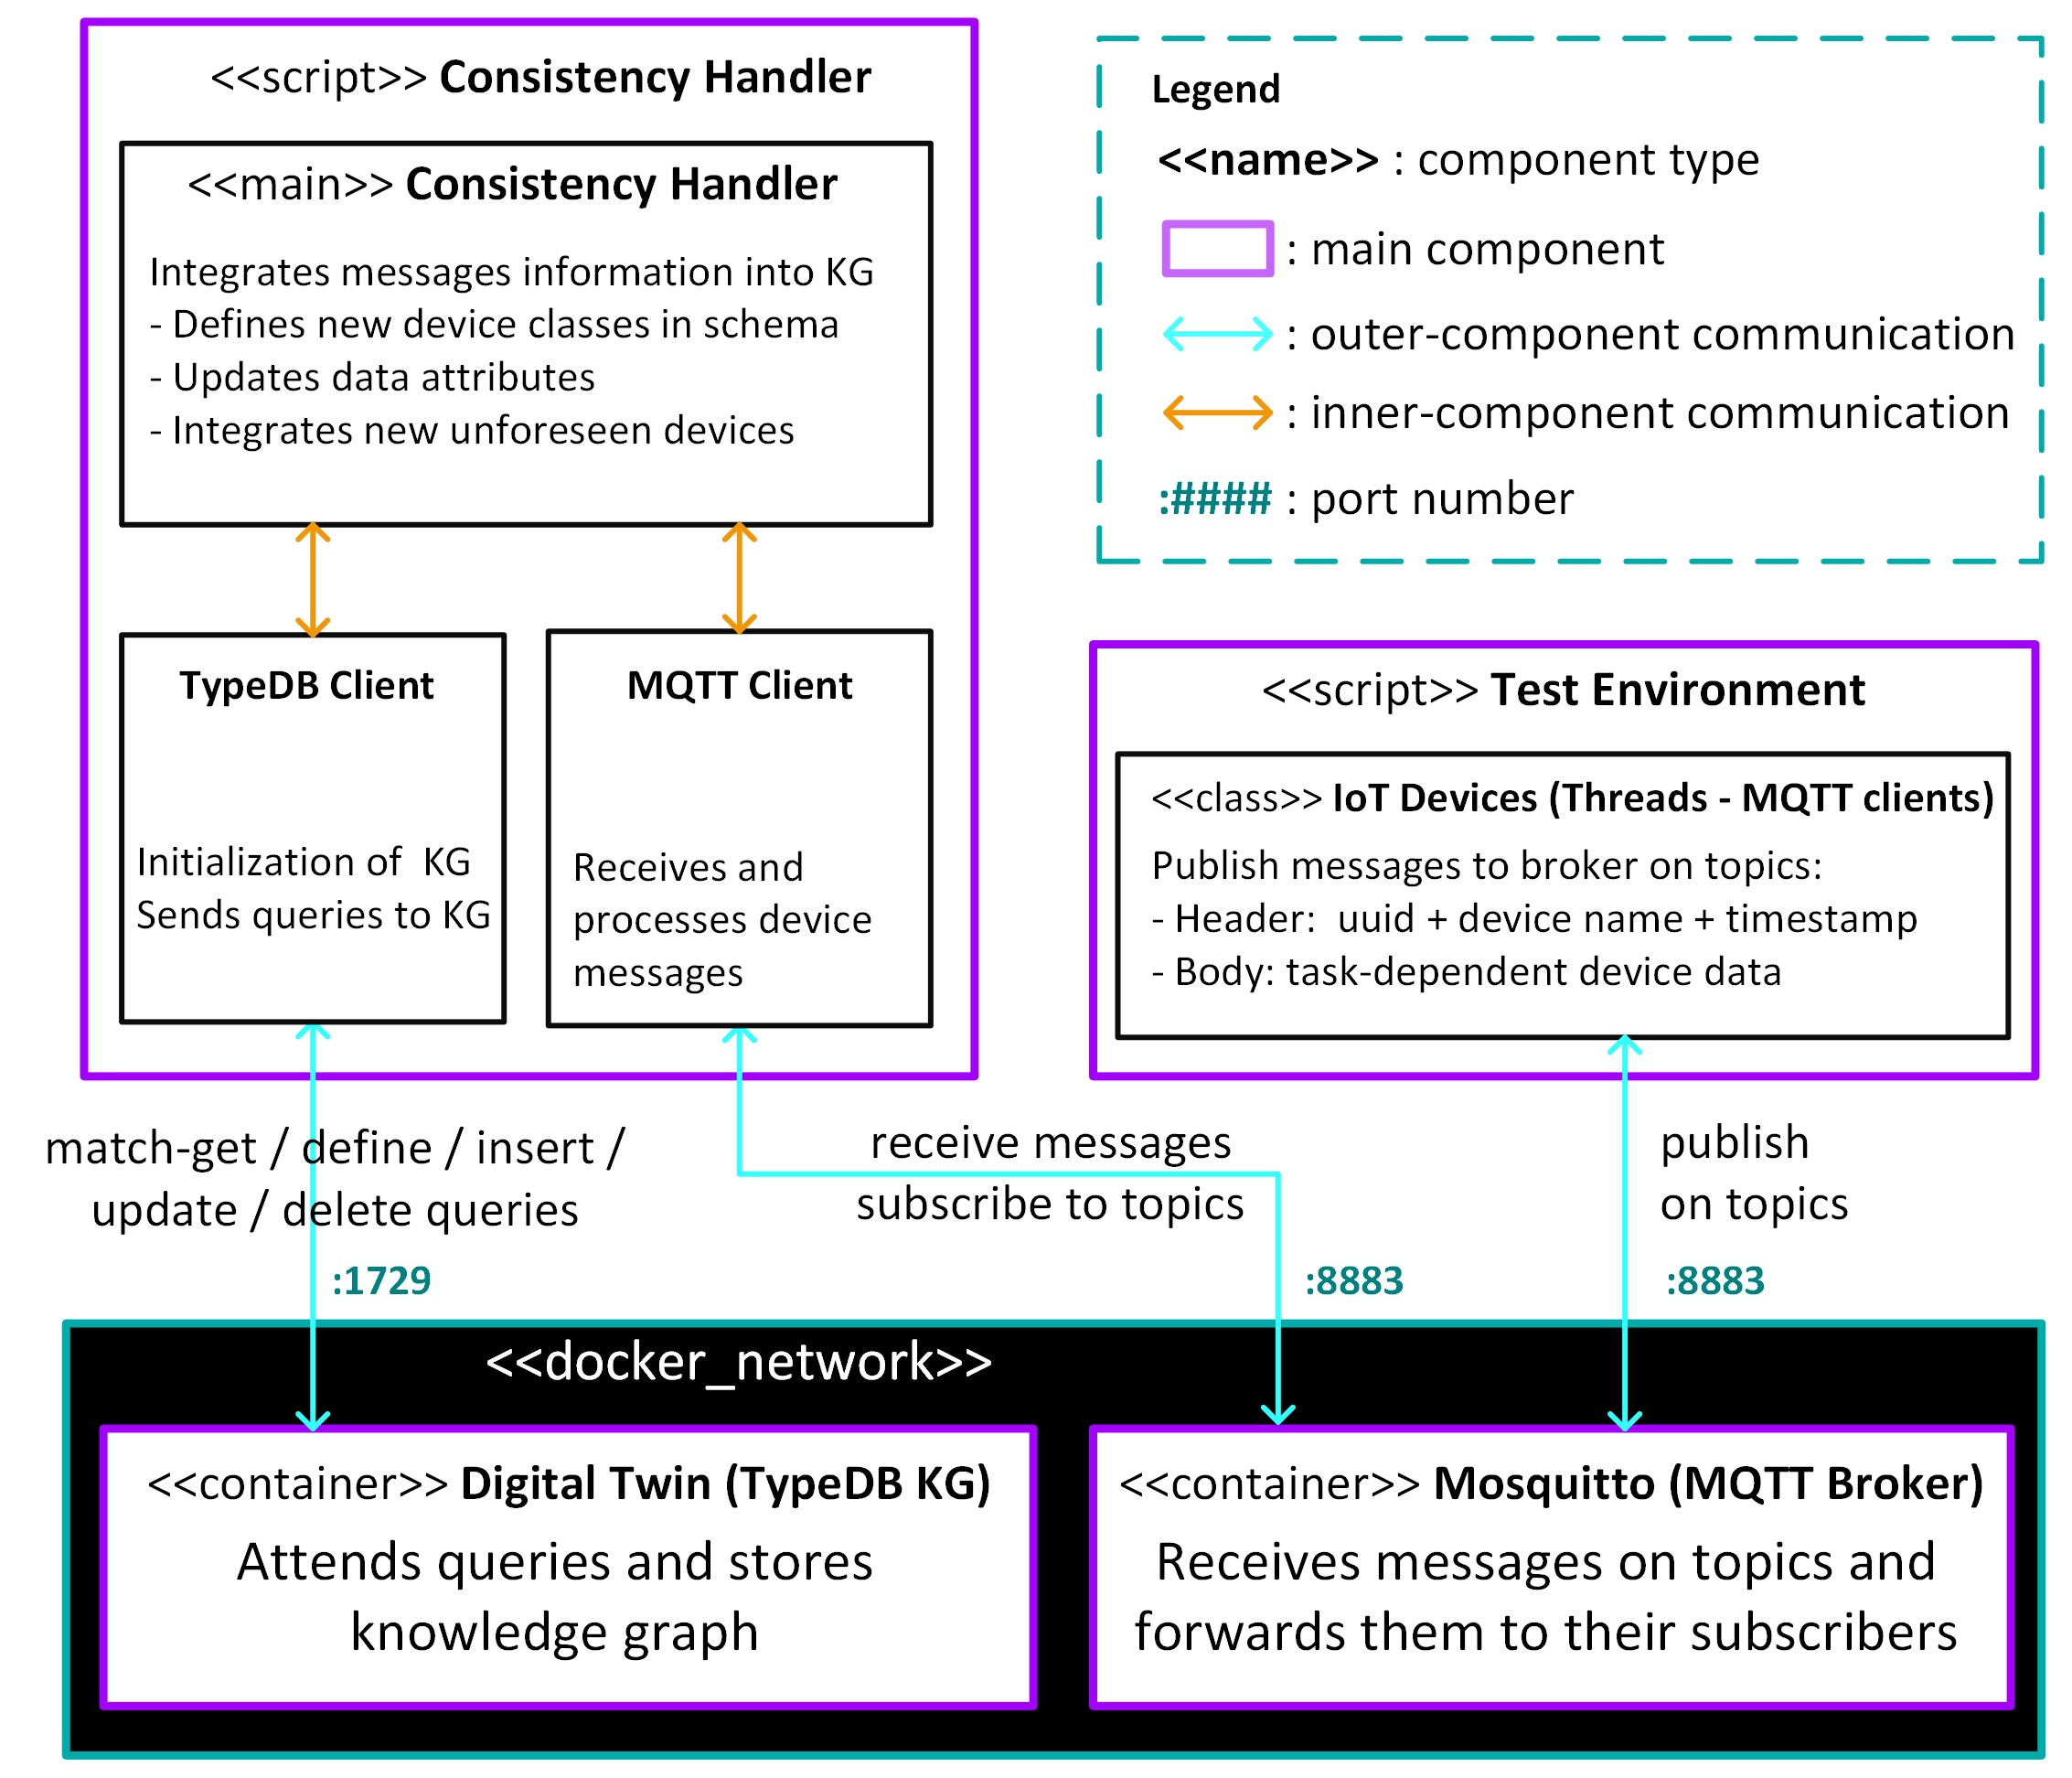
Digital Twin Knowledge Graphs for IoT PlatformsKnowledge Graphs de Digital Twin para IoT
My MSc thesis at Ericsson Research: a digital twin knowledge graph for IoT platforms — a virtual model for real-time knowledge representation, earning both KTH and ETSIT UPM degrees.Mi tesis en Ericsson Research: un knowledge graph de digital twin para IoT — modelo virtual para representar el conocimiento en tiempo real, con títulos de KTH y ETSIT UPM.
Read moreLeer más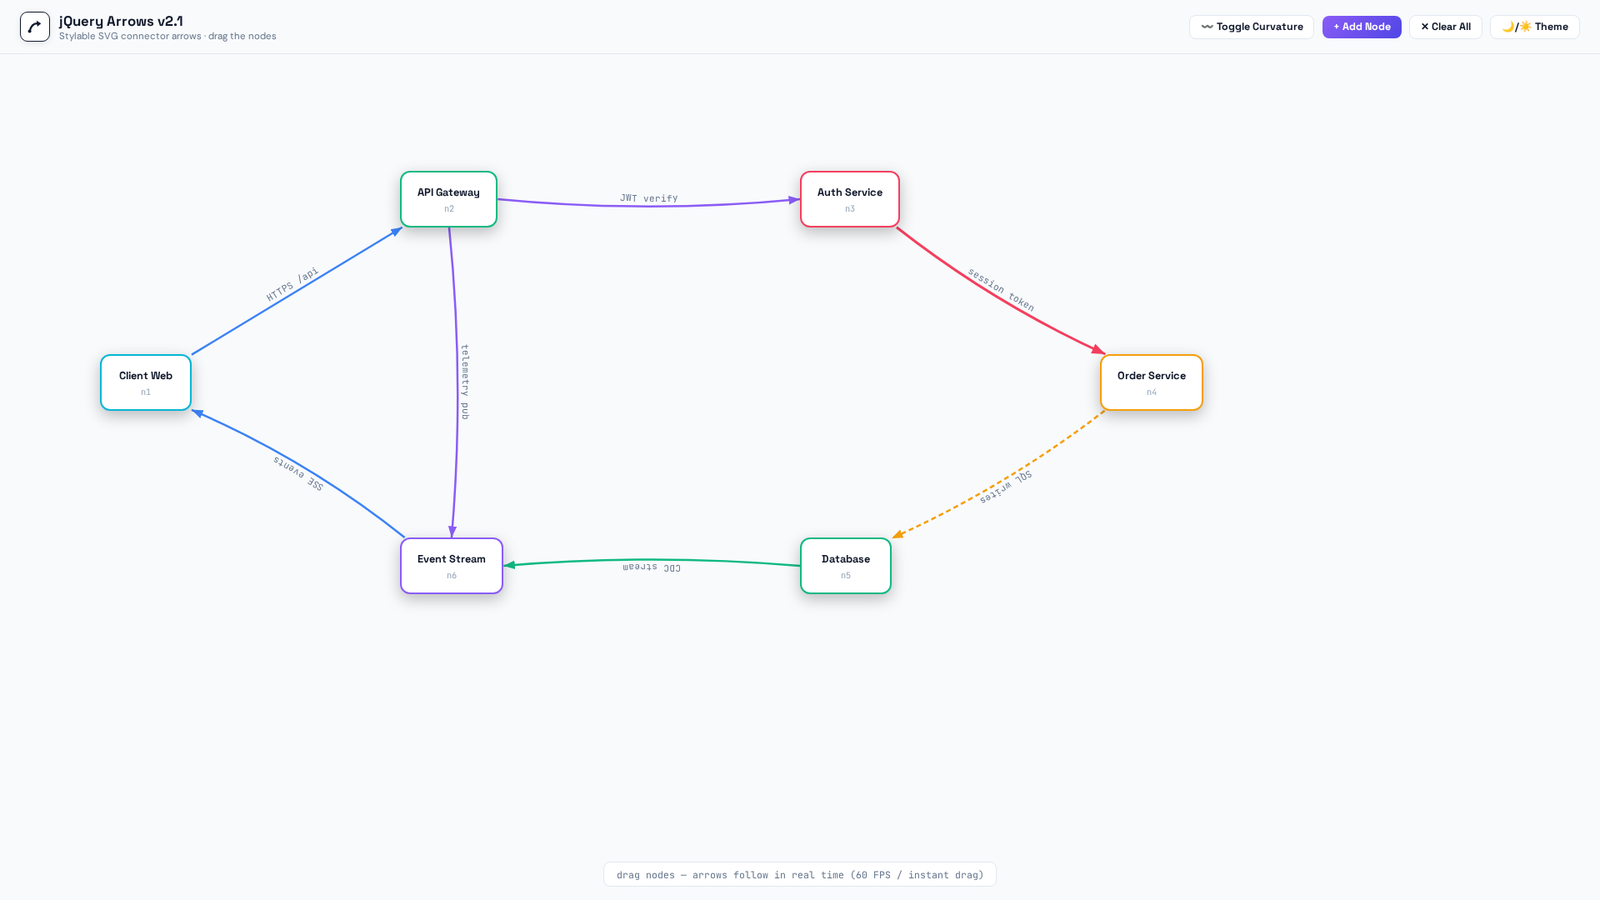
jQuery Arrows & Graph Sparrow: drawing graphs in the browserjQuery Arrows y Graph Sparrow: grafos en el navegador
Two open-source projects for browser-based graph visualization: jQuery Arrows, a stylable SVG connector plugin, and Graph Sparrow, an interactive graph editor with force-directed layout and JSON import/export.Dos proyectos open source de grafos en el navegador: jQuery Arrows, un plugin de conectores SVG estilables, y Graph Sparrow, un editor de grafos interactivo con layout force-directed e import/export JSON.
Read moreLeer más
Reinforcement Learning at KTH: from Minotaur mazes to Deep Q-NetworksReinforcement Learning en KTH: del Minotauro a las Deep Q-Networks
The Reinforcement Learning course labs from my first semester of the KTH double MSc (2021): a joint-MDP Minotaur Maze and Mountain Car with SARSA(lambda) in Lab 1, and a from-scratch PyTorch DQN on LunarLander-v2 in Lab 2 — both with playable browser editions.Labs del curso Reinforcement Learning de mi primer semestre del doble MSc en KTH (2021): un Minotaur Maze como joint-MDP y Mountain Car con SARSA(lambda) en Lab 1, y un DQN en PyTorch desde cero en LunarLander-v2 en Lab 2 — ambos jugables en el navegador.
Read moreLeer más
Data Science at the Cátedra Cabify-UPM: from bus headways to IEEE T-ITSData Science en la Cátedra Cabify-UPM: de headways a IEEE T-ITS
My 1y9m as a Data Science Researcher at Cabify in Madrid (2019-2021): the EMT bus headways thesis, two CSCI 2020 papers, an IEEE T-ITS journal paper, and the Cátedra Cabify-UPM that funded the research.Mis 1a9m como Data Science Researcher en Cabify (Madrid, 2019-2021): la tesis de headways de la EMT, dos papers de CSCI 2020, un paper de IEEE T-ITS y la Cátedra Cabify-UPM que la financió.
Read moreLeer más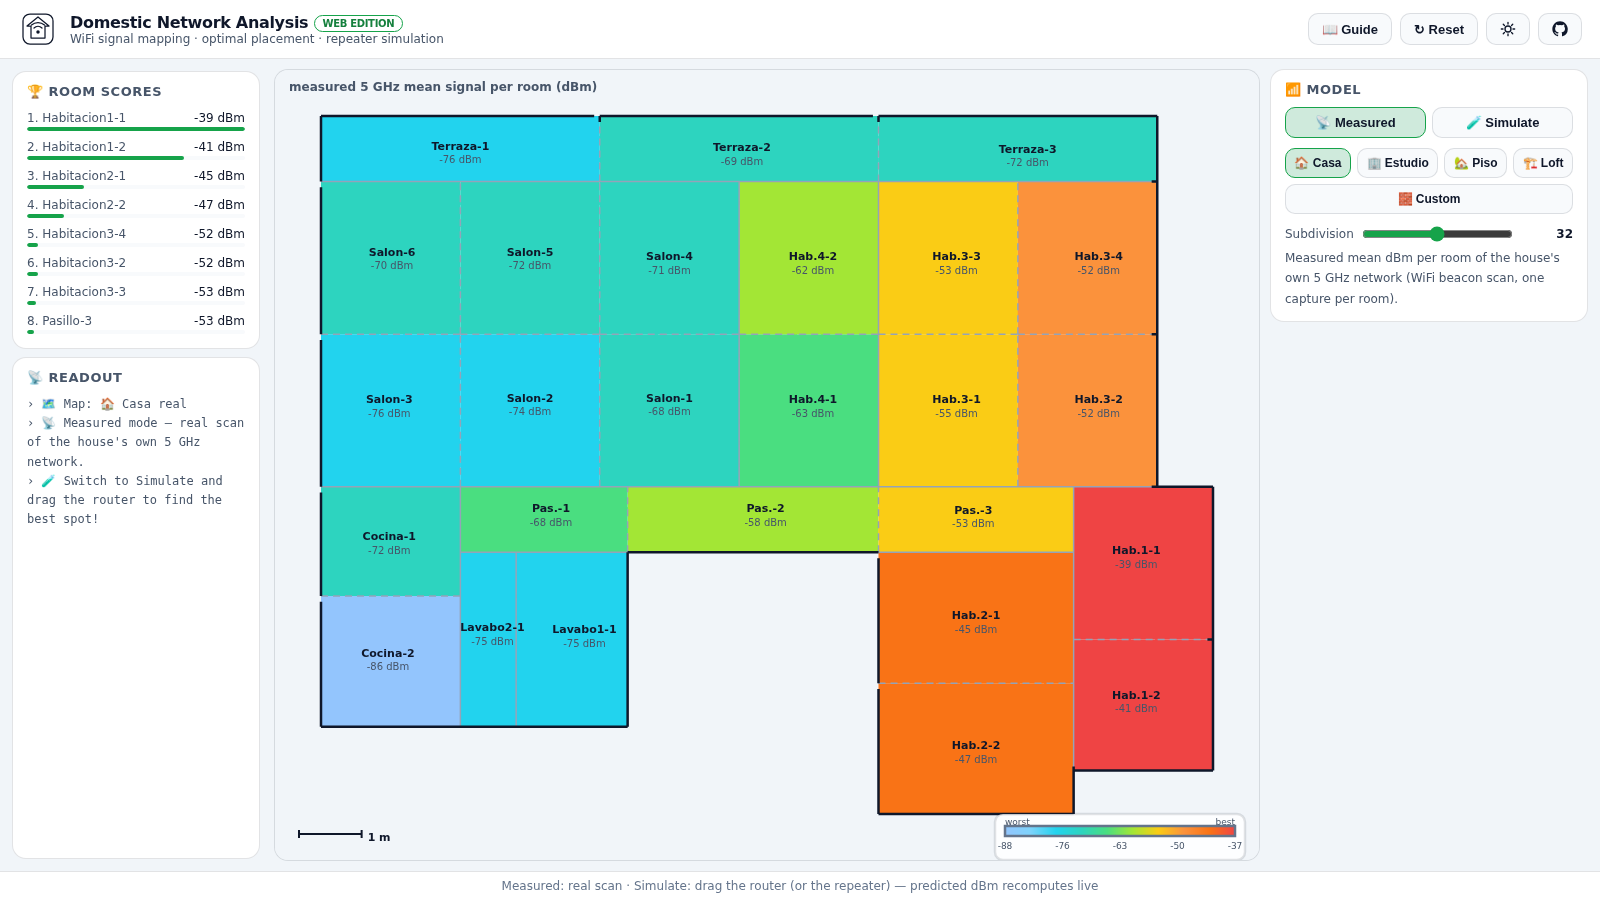
Domestic Network Analysis: mapping and optimizing my home WiFi (SCON, UPM)Domestic Network Analysis: mapeo y optimización de mi WiFi (SCON, UPM)
A complete analysis of my home WiFi network for the SCON course at UPM: a scapy beacon scanner, a per-room 5 GHz signal study of 26 rooms, band occupancy, and path-loss simulations for optimal router and repeater placement — now playable in the browser.Análisis completo de mi WiFi para el curso SCON en UPM: un beacon scanner con scapy, estudio de señal 5 GHz en 26 estancias, ocupación de bandas y simulaciones de path-loss para colocar óptimamente router y repetidor — ahora jugable en el navegador.
Read moreLeer más
Two summers at Trollstigen: waiter, grass-cutter and souvenir-shop guy in the Norwegian mountainsDos veranos en Trollstigen: camarero, cortacésped y dependiente de souvenirs en las montañas noruegas
Summers 2019 and 2020 as a helper at Trollstigen Drift AS in Norway: waiter at the kafé, camping maintenance, and the souvenir shop on the plateau — where I sold a magnet to Mission: Impossible's villain Esai Morales.Veranos 2019 y 2020 como helper en Trollstigen Drift AS (Noruega): camarero en el kafé, mantenimiento del camping y tienda de souvenirs en la meseta — vendí un imán al villano de Mission: Impossible, Esai Morales.
Read moreLeer más
Bus Headways Analysis for Anomaly DetectionAnálisis de Headways de Autobús y Anomalías
Statistical arrival-time analysis and unsupervised anomaly detection on the headways of Madrid's EMT buses — my BSc thesis at UPM, expanded into two CSCI 2020 papers and an IEEE T-ITS journal article.Análisis estadístico de tiempos de llegada y detección no supervisada de anomalías en los headways de la red de autobuses de Madrid (EMT), con modelo y visualizaciones.
Read moreLeer más
My Bachelor at ETSIT UPM: four years of Telecommunication EngineeringMi Grado en ETSIT UPM: cuatro años de Ingeniería de Telecomunicación
A retrospective on the BSc in Telecommunication Technologies and Services at ETSIT UPM (2016-2020): 240 ECTS, ABET-accredited, year by year from math and C to FPGAs, signals and the thesis.Retrospectiva del Grado de Telecomunicación en la ETSIT UPM (2016-2020): 240 ECTS, acreditado por ABET, año a año, de mates y C a FPGAs, señales y el TFG.
Read moreLeer más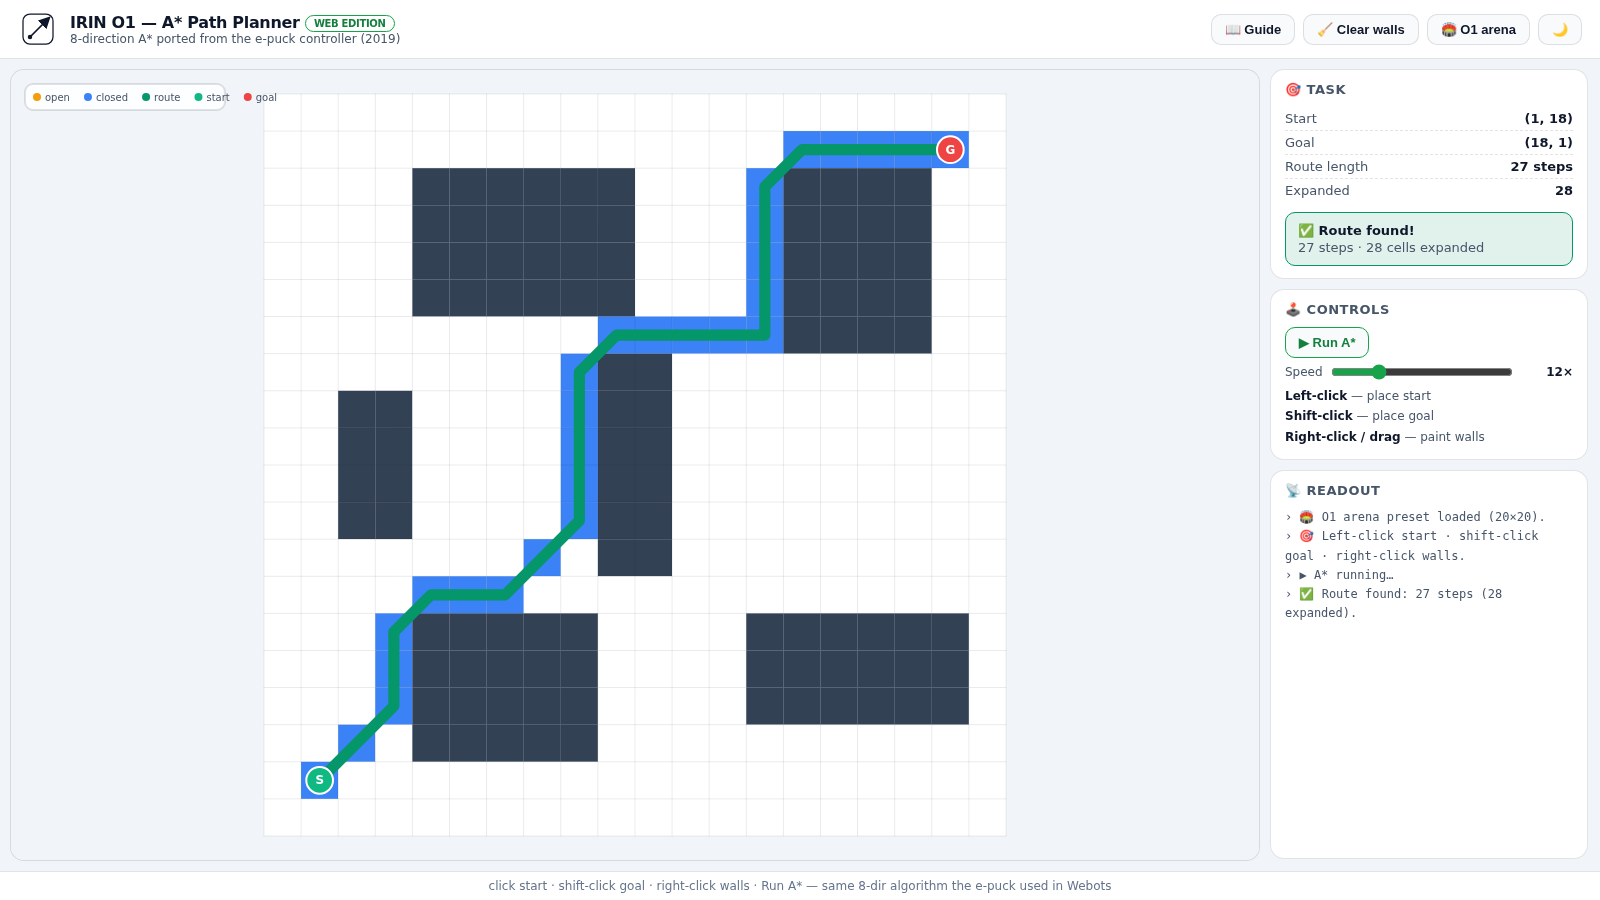
IRIN: A* planning and evolved neural controllers for the e-puck (UPM)IRIN: planificación A* y control neuronal evolucionado (e-puck, UPM)
Two mandatory assignments from IRIN (Introducción a la Robótica Inteligente), 3rd year of the bachelor at ETSIT UPM: an e-puck in Webots with a subsumption architecture and A* path planning, and a neural controller evolved by a genetic algorithm with the Nolfi-Floreano fitness — both with interactive web editions.Dos prácticas obligatorias de IRIN (Introducción a la Robótica Inteligente), tercer año de grado en la ETSIT UPM: un e-puck en Webots con arquitectura de subsumption y planificación A*, y un controlador neuronal evolucionado con un algoritmo genético y fitness Nolfi-Floreano — ambas con ediciones web interactivas.
Read moreLeer más
Tricycle Tank: a Raspberry Pi laser-combat game (Sistemas Digitales II)Tricycle Tank: combate láser en Raspberry Pi (Sistemas Digitales II)
A C-based robotic combat game for the Raspberry Pi built for the Sistemas Digitales II course at UPM: Xbox 360 controller, IR laser turret, four parallel FSMs on a 10 ms clock, and a PixiJS web edition.Un juego de combate robótico en C para Raspberry Pi, para la asignatura Sistemas Digitales II en la UPM: mando Xbox 360, torreta láser IR, cuatro FSMs en paralelo a 10 ms y una edición web con PixiJS.
Read moreLeer más